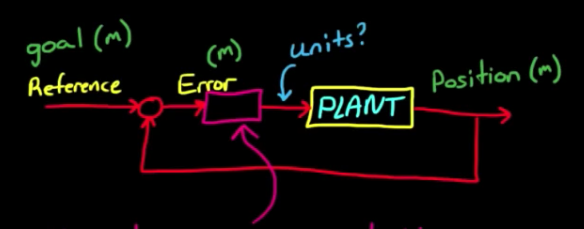
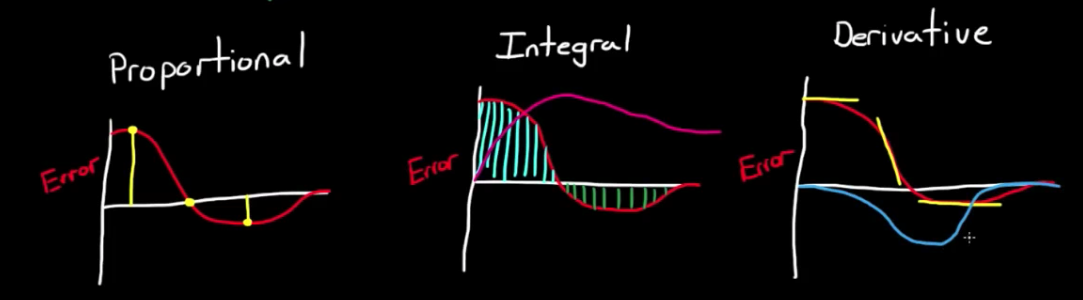
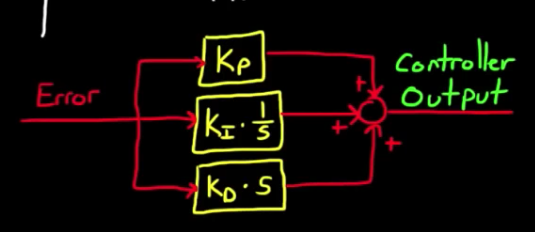
Jan 12 2018 PID Control 所谓PID控制器就是将控制系统的输出误差作为输入不断的调整纠正系统偏差的控制机制。 PID控制器由三部分组成:Proportional,Integral和Derivative,其中Proportional指的是最后输出与目标值之间的差值瞬时值,Integral指的是差值的不断累积值,而Derivative指的是最后输出的变化速度也就是导数。 最后PID控制器的输出就是三者的叠加,当然为了实现的方便和简单你也可以任取三者的子集作为输出。 参考 PID Control: Brief Introduction